Physical Address
304 North Cardinal St.
Dorchester Center, MA 02124
Physical Address
304 North Cardinal St.
Dorchester Center, MA 02124

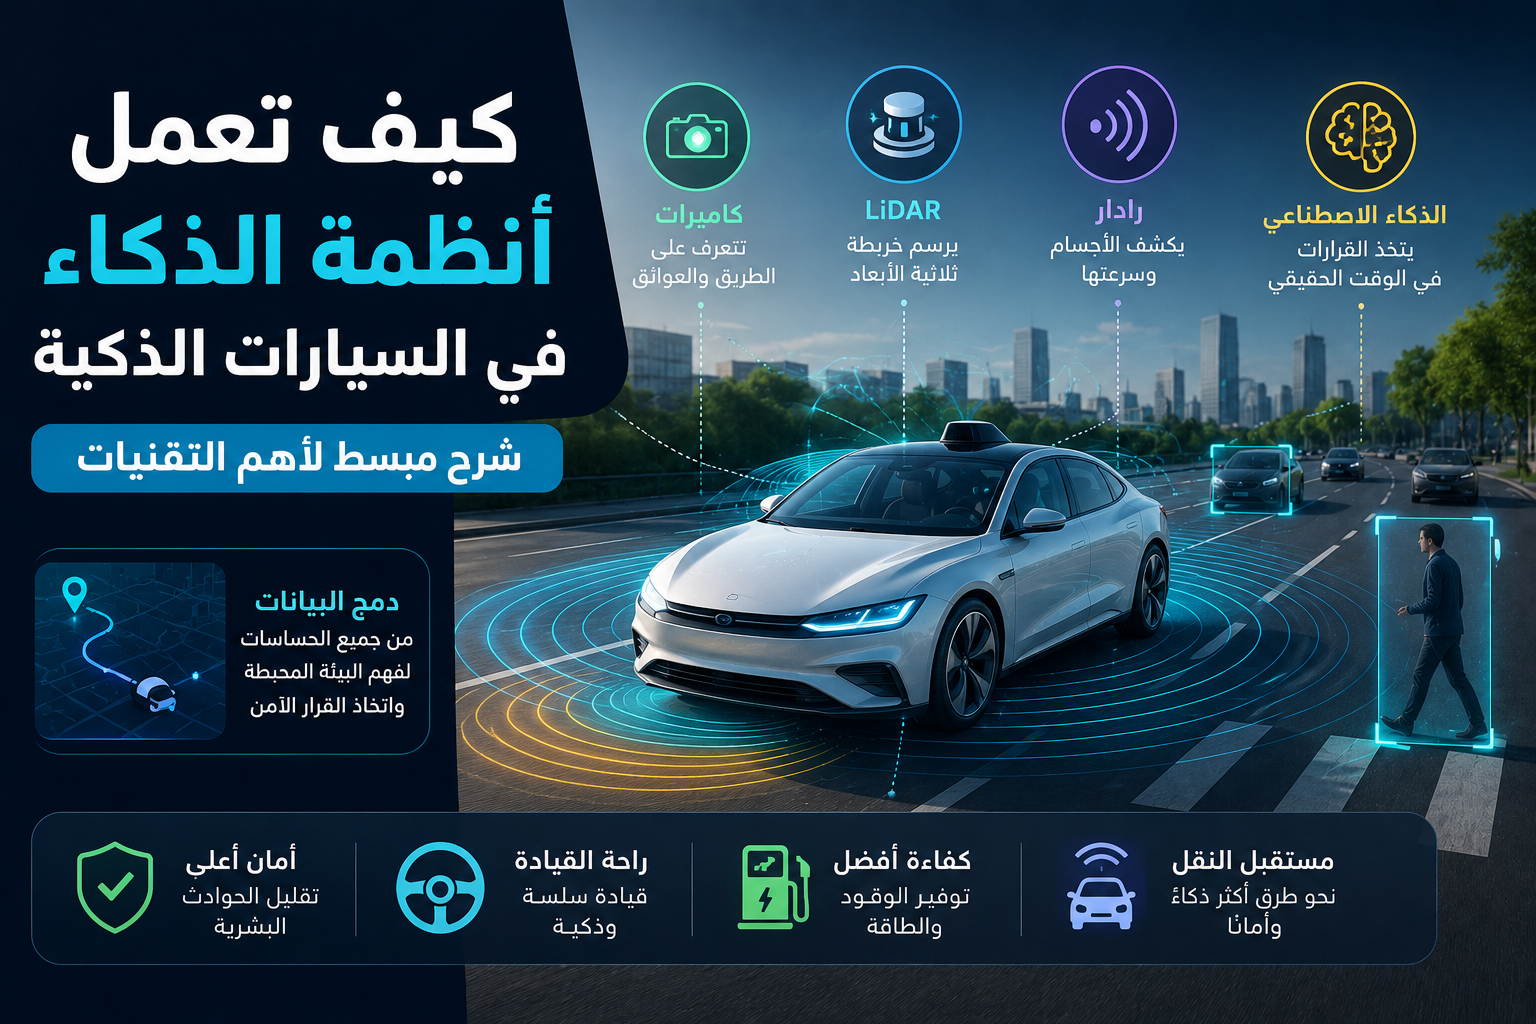
أصبحت تقنيات القيادة الذاتية من أبرز التطورات في عالم السيارات الحديثة، حيث تعتمد على مجموعة من الكاميرات والمستشعرات وأنظمة الحاسوب لمساعدة السيارة على فهم الطريق ومراقبة المركبات والمشاة واتخاذ قرارات أثناء القيادة. ورغم التطور الكبير في هذه التقنيات، تختلف قدرات الأنظمة ومستوياتها من سيارة إلى أخرى. في هذا المقال نشرح بطريقة مبسطة كيف تعمل أنظمة القيادة الذاتية وأهم التقنيات التي تعتمد عليها.
تُعد الكاميرات من أهم الأدوات التي تعتمد عليها أنظمة القيادة الحديثة لفهم ما يحدث حول السيارة. فهي تساعد على اكتشاف خطوط المسارات وإشارات المرور والمركبات والمشاة وبعض العوائق، ثم تُرسل هذه المعلومات إلى أنظمة الحاسوب داخل السيارة لتحليلها والمساعدة في اتخاذ القرار المناسب.
يستخدم الرادار موجات تساعد السيارة على تقدير المسافة والسرعة النسبية للمركبات والأجسام الموجودة أمامها أو حولها. وتستفيد منه أنظمة مثل مثبت السرعة المتكيف والتحذير من الاصطدام، حيث يساعد السيارة على المحافظة على مسافة مناسبة والاستجابة لتغير حركة المرور.
تعتمد تقنية LiDAR على إرسال نبضات ضوئية وقياس زمن عودتها بعد انعكاسها عن الأجسام المحيطة، مما يساعد على إنشاء تصور ثلاثي الأبعاد للبيئة حول السيارة. وتستخدم بعض أنظمة القيادة الآلية هذه التقنية للمساعدة في تحديد مواقع المركبات والمشاة والعوائق وقياس المسافات بدقة.
يؤدي الذكاء الاصطناعي دورًا مهمًا في أنظمة القيادة الحديثة، إذ يساعد على تحليل البيانات القادمة من الكاميرات والرادار والمستشعرات المختلفة. ومن خلال هذه البيانات يستطيع النظام التعرف على بعض عناصر الطريق وتقدير حركة المركبات والمشاة والمساعدة في تحديد الإجراء المناسب، مثل تخفيف السرعة أو المحافظة على المسار.
تستفيد بعض أنظمة القيادة الآلية من نظام تحديد المواقع والخرائط الرقمية لمعرفة موقع السيارة والمسار الذي تسلكه. وقد تستخدم الأنظمة الأكثر تطورًا خرائط عالية الدقة تحتوي على تفاصيل إضافية عن الطرق والمسارات، مع دمجها ببيانات المستشعرات لمساعدة السيارة على تحديد موقعها والتنقل بصورة أكثر دقة.
يساعد نظام المحافظة على المسار في إبقاء السيارة داخل خطوط المسار أثناء القيادة. ويعتمد عادةً على الكاميرات لمراقبة علامات الطريق، وعند اقتراب السيارة من أحد الخطوط دون قصد يمكن للنظام تنبيه السائق أو إجراء تصحيح بسيط على عجلة القيادة، بحسب قدرات النظام الموجود في السيارة.
يساعد مثبت السرعة المتكيف على المحافظة على سرعة محددة مع ضبطها تلقائيًا وفق حركة المركبات الموجودة أمام السيارة. فإذا اقتربت السيارة من مركبة أبطأ، يمكن للنظام تخفيف السرعة للمحافظة على مسافة مناسبة، ثم زيادة السرعة مجددًا عندما يصبح الطريق أمامها أكثر انفتاحًا.
تساعد أنظمة الكبح التلقائي في حالات الطوارئ على تقليل خطر بعض الاصطدامات، حيث تستخدم الكاميرات أو الرادار ومستشعرات أخرى لمراقبة الطريق أمام السيارة. وعند اكتشاف خطر اصطدام محتمل، قد يحذر النظام السائق أولًا، وإذا لم تحدث استجابة مناسبة يمكنه تفعيل المكابح تلقائيًا للمساعدة على تجنب الاصطدام أو تخفيف شدته.
تُقسم أنظمة أتمتة القيادة عادةً إلى مستويات تبدأ من المستوى صفر وتصل إلى المستوى الخامس. في المستويات الأولى تكون معظم مهام القيادة مسؤولية السائق مع وجود أنظمة مساعدة، بينما تزداد قدرة النظام على تنفيذ مهام القيادة في المستويات الأعلى ضمن شروط محددة. أما المستوى الخامس فيشير إلى الأتمتة الكاملة للقيادة دون الحاجة إلى سائق، وهو مستوى يختلف كثيرًا عن أنظمة مساعدة السائق المتوفرة في معظم السيارات الحالية.
تهدف تقنيات القيادة الآلية وأنظمة مساعدة السائق إلى تحسين السلامة وتقليل بعض الأخطاء أثناء القيادة، لكنها لا تعني أن جميع السيارات تستطيع القيادة بمفردها في جميع الظروف. وتختلف قدرات الأنظمة وحدودها بين الشركات والسيارات، لذلك يجب على السائق معرفة مستوى النظام المستخدم واتباع تعليمات الشركة المصنعة والاستعداد للتدخل عندما يكون ذلك مطلوبًا.
من المتوقع أن تستمر تقنيات القيادة الآلية في التطور مع تحسن الذكاء الاصطناعي والكاميرات والمستشعرات والخرائط الرقمية. وقد نشهد أنظمة أكثر قدرة على التعامل مع مواقف القيادة المعقدة، إلا أن انتشار القيادة الذاتية على نطاق واسع يعتمد أيضًا على عوامل مثل السلامة والأنظمة المرورية والبنية التحتية واعتماد التقنيات الجديدة في مختلف الدول.
تعتمد أنظمة القيادة الذاتية على مجموعة مترابطة من التقنيات، مثل الكاميرات والرادار والمستشعرات والخرائط والذكاء الاصطناعي، لفهم البيئة المحيطة بالسيارة والمساعدة في تنفيذ بعض مهام القيادة. ومع استمرار تطور هذه الأنظمة، من المهم التمييز بين القيادة الذاتية الكاملة وأنظمة مساعدة السائق المتوفرة حاليًا، ومعرفة حدود كل نظام واستخدامه وفق تعليمات الشركة المصنعة.